


Elorian
NexusAi サマリー: Elorianは、空間的な関係性やデザインの意図、物理的な制約を理解する視覚思考型の基盤モデルを開発しています。テキスト中心のアプローチでは難しい、現実世界の視覚的な課題の解決を目指します。
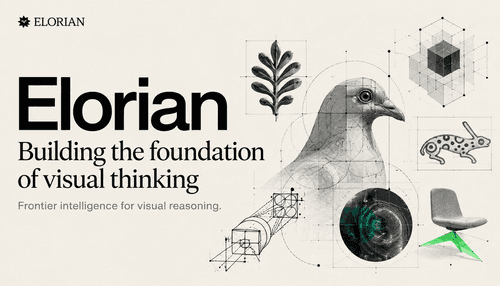
NexusAi 概要
ワークフローでは、スケッチ、写真、複数視点の画像などをそのままモデルに入力し、構造化された仮説や制約、提案を生成します。注釈付きの設計図、制約を考慮した編集案、後続システムや人による確認に活用できる記号的な記述など、実際の作業に役立つ成果物を出力します。
機能と技術的なアプローチ
このプラットフォームは、堅牢な画像ネイティブ推論を必要とする研究者、プロダクトチーム、実務家を対象としています。形状や機能を検証するデザイナー、空間的な制約を必要とするロボティクスエンジニア、根拠に基づく視覚認知を研究する研究機関などに適しています。簡潔なテキスト記述だけでは不十分、または誤りが生じやすい場面で、特に力を発揮します。
- スケッチ、写真、複数視点の画像を主要な入力として取り込みます。
- 画像から空間的な制約、アフォーダンス、構造的な関係性を抽出します。
- 後続システムや人による確認に適した、構造化され検証可能な出力を生成します。
- マルチビュー間の整合性と幾何学を考慮した学習を重視し、ハルシネーションを抑えます。
- 開発者からのフィードバックを得るため、研究協業や早期アクセスプログラムを提供します。
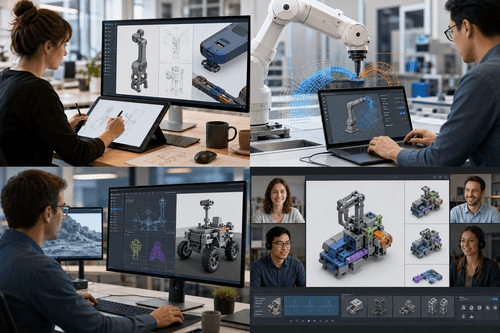
視覚を起点とするモデルが重要な理由
着実な研究への取り組み
Elorianは現在、研究協業と早期アクセスプログラムを通じてパートナーを募集しています。ドキュメント、論文、デモ用素材は公式ブログで公開されています。利用を希望する方は、アクセスを申請し、評価用ノートブックを確認したうえで、厳選されたデータセットを使ってサンプルパイプラインを試せます。プログラムに参加するチームには、プロジェクト固有の制約に照らしてモデル出力を検証するための統合ガイダンス、評価スクリプト、技術サポートが提供されます。
NexusAi: Elorianは画像を推論の基盤として扱い、テキスト中心の近道よりも、幾何学的な整合性と実用につながる構造を重視しています。
利用を始めるには
Elorianの最大の特長は、視覚を起点とする設計にあります。空間構造を保持し、物理的な事前知識と照合して検証するモデルによって、言語を介した脆弱な推論を減らし、視覚的な精度が特に重要となるデザイン、ロボティクス、研究の現場で、より活用しやすい出力を実現します。
ツールを開き、基本的な製品体験を確認します。
アカウントを作成するか、既存のワークスペースにアクセスします。
自分のタスクで速度、品質、適合性を判断します。
最終判断の前に類似AIツールを確認します。
Elorian
主要な研究機関の出身者によって設立されたElorianは、視覚表現学習、幾何学、システム研究の専門知識を結集し、実社会で役立つ画像から直接推論するモデルの開発に取り組んでいます。
Elorianは、画像をいったんテキストに変換するのではなく、視覚情報をそのまま扱い、思考するよう設計された基盤モデルを開発しています。空間・構造・関係性の推論に重点を置き、画像やスケッチから形状、制約、デザインの意図を推測できるモデルを目指しています。大規模な視覚事前学習、マルチビュー幾何学、タスクに応じた推論を組み合わせ、ハルシネーションを抑え、根拠に基づく視覚的な判断の精度を高めています。信頼性の高い画像ネイティブな推論を必要とするデザイナー、ロボティクス分野の技術者、研究者に向けて、再現可能な研究、オープンな評価、早期の協業者向けの開発者アクセスを重視しています。
Elorianにアクセス
コメント (0)
コメントはまだありません