

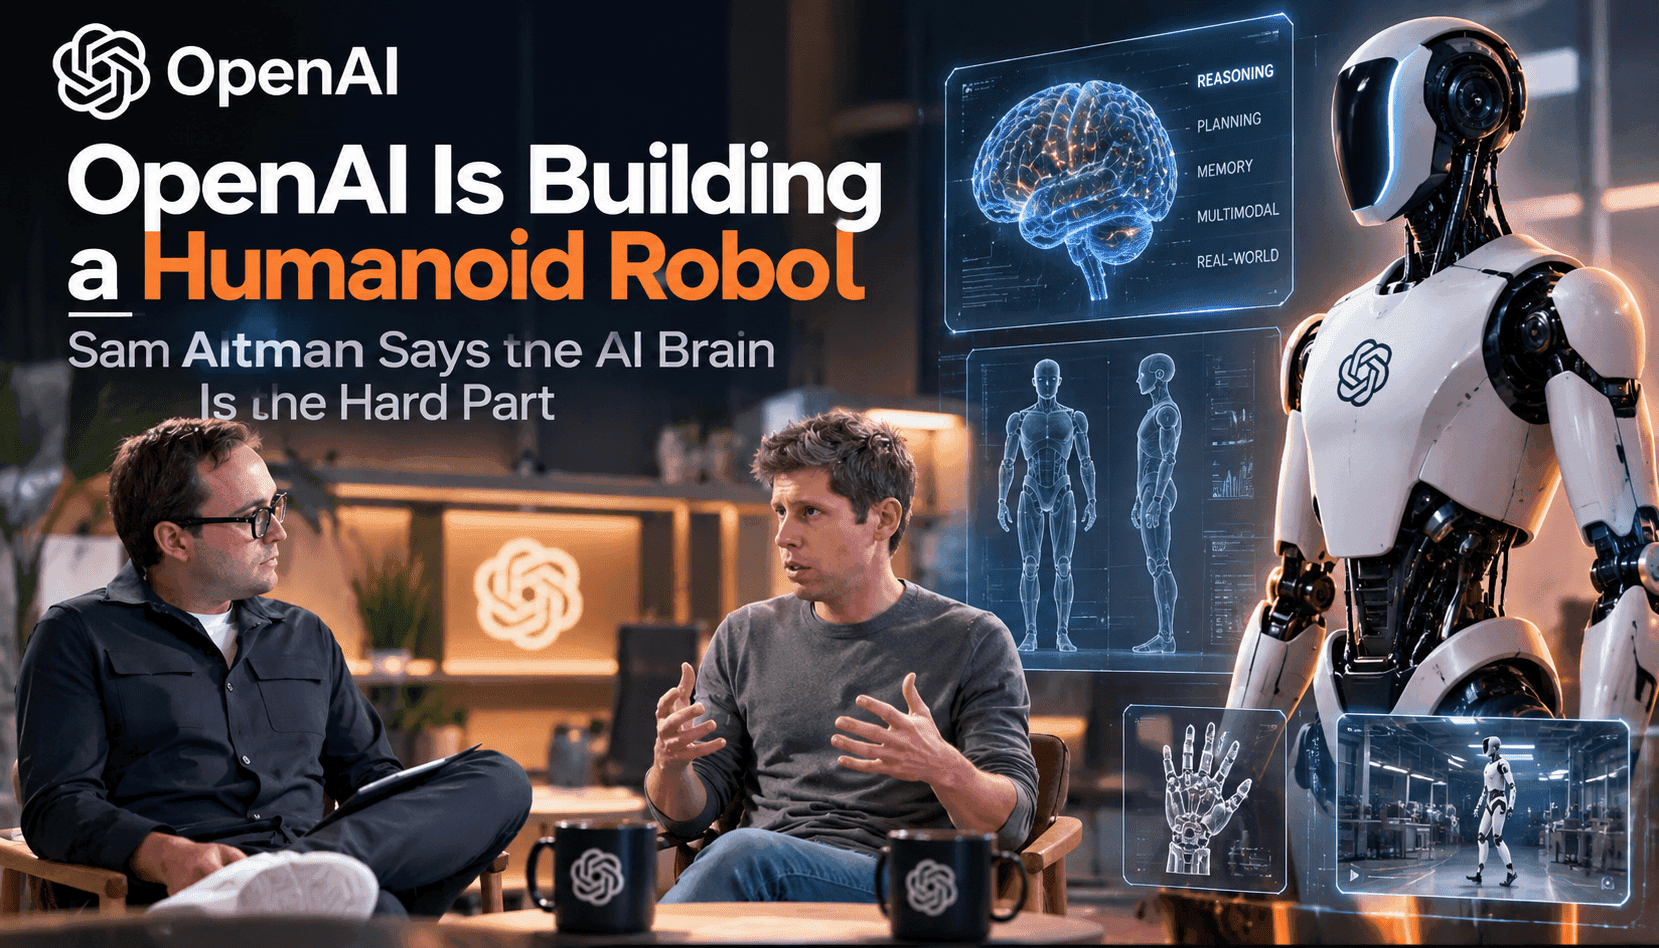
Những phát biểu công khai của OpenAI cho thấy công ty chủ ý ưu tiên bộ não: chỉ thiết kế cơ thể hình người khi cần thiết, còn phần lớn nguồn lực sẽ tập trung vào hệ thống nhận thức. Sự phân biệt này rất quan trọng, bởi thiết kế bộ truyền động, công nghệ cảm biến và kỹ thuật cơ khí hiện đại đã đạt đến mức giúp việc đi bằng hai chân và thao tác cơ bản trở nên khả thi trong môi trường được kiểm soát. Thách thức còn lại không chỉ nằm ở phần cứng, mà là xây dựng các hệ thống có thể chuyển luồng dữ liệu cảm biến thô thành biểu diễn thế giới vững chắc, duy trì ký ức trong những nhiệm vụ kéo dài, lập kế hoạch giữa các yếu tố vật lý bất định và thực hiện hành động với độ tin cậy, an toàn ngang tầm con người. Với các nhà lãnh đạo sản phẩm và nhà nghiên cứu, hàm ý rất rõ ràng: tạo khác biệt ở phần mềm và hạ tầng huấn luyện sẽ mang lại đòn bẩy lớn nhất.
Ngày nay, các mô hình đa phương thức quy mô lớn kết hợp thị giác, chiều sâu, tín hiệu xúc giác mô phỏng và ngôn ngữ để phục vụ nhận thức, nhưng phòng ốc và quy trình làm việc ngoài đời vẫn khiến chúng thất bại. Các quy trình nhận thức hiện tại gặp khó trước vật thể bị che khuất, bề mặt phản chiếu, nhiễu cảm biến và việc xác định vị trí vật nhỏ khi dữ liệu thực tế khác với dữ liệu huấn luyện. Sai sót này kéo theo nhiều hệ quả: phân đoạn vật thể hoặc ước lượng tư thế sai có thể biến thao tác gắp đơn giản thành làm rơi hoặc va chạm. Để ứng dụng thực tế, cần có nhiều lớp dự phòng: hợp nhất cảm biến, ước lượng trạng thái nhanh, tự hiệu chuẩn trực tuyến thông qua học tự giám sát, cùng các đợt đánh giá trên bộ dữ liệu cố tình phản ánh sự lộn xộn ở nhà kho, nhà bếp và công trường, thay vì những khung cảnh phòng thí nghiệm được tuyển chọn kỹ lưỡng.
Lập kế hoạch dài hạn và bộ nhớ là trọng tâm trong quan điểm của Altman. Các bộ điều khiển phản xạ ngắn hạn đủ dùng cho những nhiệm vụ hẹp, lặp đi lặp lại, nhưng robot hình người đa dụng phải suy luận qua chuỗi hành động có điều kiện, lưu giữ ký ức theo từng trải nghiệm về bối cảnh nhiệm vụ, dự đoán hệ quả vật lý của những thao tác chưa từng gặp và phục hồi sau các tác động nhiễu không được mô hình hóa. Học tăng cường và mô hình thế giới dựa trên mô hình là những hướng đầy hứa hẹn, nhưng cả hai đều cần chuyển giao hiệu quả mẫu từ mô phỏng sang thực tế, cùng một tầng lập kế hoạch có thể kết hợp các trừu tượng kiểu ký hiệu khi hữu ích và tối ưu hóa quỹ đạo trực tiếp khi cần.
An toàn, kiểm chứng và phối hợp giữa người với robot là những trở ngại lớn nhất khi đưa sản phẩm ra thị trường. Robot hoạt động chung không gian với con người phải có khả năng xử lý các ràng buộc về lực, tốc độ và vùng khuất một cách có thể kiểm chứng; truyền đạt ý định rõ ràng; và có cơ chế an toàn dự phòng đáng tin cậy. Đây không chỉ là bài toán nghiên cứu mà còn là rào cản triển khai, định hình chiến lược tiếp cận thị trường—chẳng hạn giới hạn phạm vi công việc, có đồng nghiệp giám sát và sử dụng không gian được gắn thiết bị theo dõi chặt chẽ—cho đến khi mức độ tin cậy vào khả năng tự chủ tăng lên. Nhà đầu tư và đơn vị vận hành nên dành thời gian và vốn cho quá trình kiểm chứng từng bước trong các dự án thí điểm được trang bị hệ thống đo đạc, thay vì kỳ vọng sản phẩm đạt chuẩn tiêu dùng ngay lập tức.