


NexusAi 概览
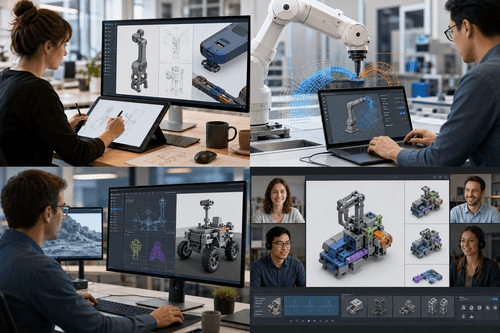
工作流程以图像原生输入为核心:模型直接处理草图、照片和多视角影像,生成结构化假设、约束条件和方案。输出面向实际应用,包括带标注的方案、考虑约束的编辑结果,或可供下游系统使用并由人工审核的符号化描述。
能力与技术路径
该平台面向需要稳健图像原生推理能力的研究人员、产品团队和从业者:验证形态与功能的设计师、需要空间约束的机器人工程师,以及研究有据可依的视觉认知的实验室。对于简短的文字描述难以充分表达需求或容易出错的场景,这项技术尤其适用。
- 直接处理草图、照片和多视角影像等主要输入。
- 从图像中提取空间约束、可供性和结构关系。
- 生成结构化、可验证的结果,供下游系统使用或交由人工审核。
- 优先采用多视角一致性和几何感知训练,以减少幻觉。
- 通过研究合作和早期体验计划收集开发者反馈。
以视觉为先的模型为何重要
审慎务实的研究理念
目前,Elorian 通过研究合作和早期体验计划与合作伙伴开展合作;相关文档、论文和演示资料发布在公司博客上。从业者可以先申请访问权限,查看评测笔记本,并使用精选数据集测试示例流程。对于获准加入计划的团队,Elorian 将提供集成指导、评测脚本和技术支持,帮助根据项目特定的约束验证模型输出。
NexusAi: Elorian 将图像视为推理的主要载体,优先保障几何一致性并生成可执行的结构化结果,而不是依赖以文本为先的捷径。
开始使用
Elorian 的核心优势在于以视觉为先的工程设计:模型能够保留空间结构,并依据物理先验进行验证。这有助于减少脆弱的语言中介推理,使模型输出更适用于设计、机器人和研究等对视觉保真度要求极高的场景。
打开该工具并查看其核心产品体验。
创建账户或进入你已有的工作空间。
使用你自己的任务判断速度、质量和适配度。
在最终决定前查看类似 AI 工具。
Elorian
Elorian 由来自知名实验室的研究人员创立,汇聚视觉表征学习、几何学和系统研究领域的专业知识,致力于构建能够直接基于图像进行推理、服务真实场景的模型。
Elorian 构建的基础模型能够直接以视觉模态进行思考,而非先将图像转换为文本。团队专注于空间、结构和关系推理,让模型能够从图像和草图中推断几何形状、约束条件与设计意图。其研究结合大规模视觉预训练、多视图几何和任务条件推理,旨在减少幻觉并提升有依据的视觉决策能力。Elorian 面向需要可靠图像原生推理能力的设计师、机器人领域从业者和研究人员,并注重研究的可复现性、开放评测,以及为早期合作伙伴提供开发者接入渠道。
访问 Elorian
评论 (0)
暂无评论