

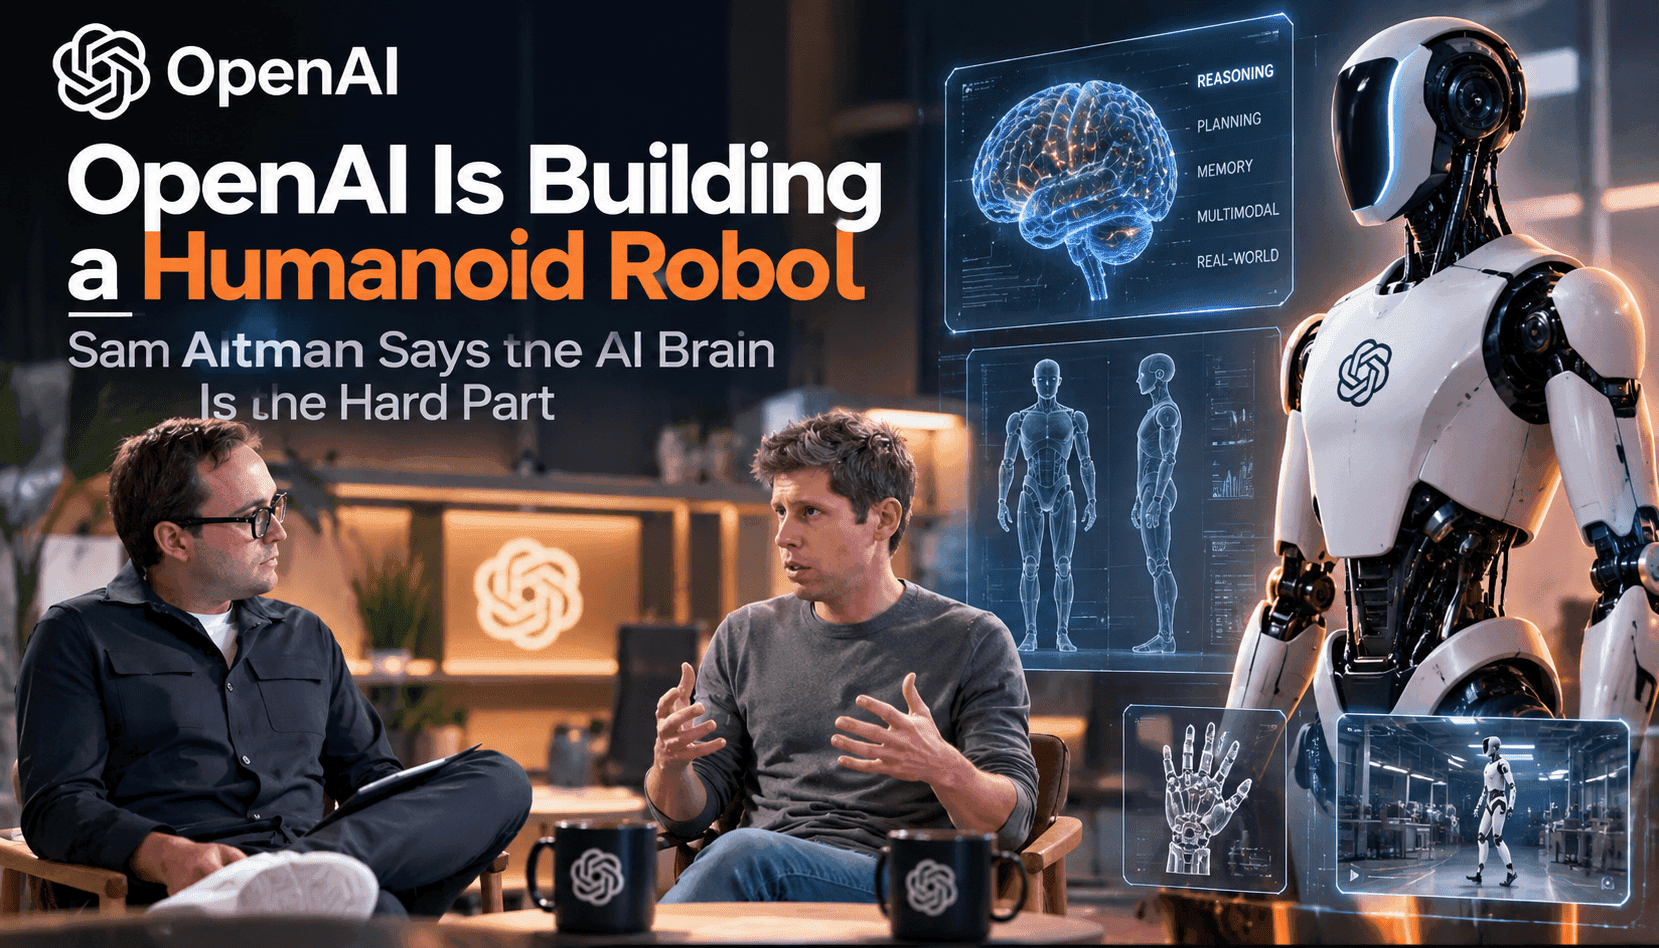
OpenAI의 공개 발언은 몸체가 필요한 경우 휴머노이드 형태로 설계하되, 투자는 인지 시스템에 집중하겠다는 의도적인 ‘두뇌 우선’ 접근을 시사합니다. 이 구분이 중요한 이유는 현대의 구동기 설계, 센서 기술, 기계공학이 통제된 환경에서 두 발 보행과 기본적인 물체 조작이 가능할 만큼 발전했기 때문입니다. 이제 남은 과제는 하드웨어만이 아닙니다. 원시 센서 데이터를 견고한 세계 표상으로 바꾸고, 장시간 작업 동안 기억을 유지하며, 불확실한 물리 환경을 고려해 계획을 세우고, 사람 수준의 신뢰성과 안전성을 갖춰 행동하는 시스템을 만드는 일입니다. 제품 책임자와 연구자에게 시사하는 바는 분명합니다. 소프트웨어와 학습 인프라에서 차별화를 이루는 것이 가장 큰 효과를 가져올 것입니다.
오늘날의 인식 기술은 대규모 멀티모달 모델을 사용해 시각, 깊이 정보, 촉각의 대리 신호와 언어를 결합하지만, 실제 공간과 작업 환경에서는 여전히 모델의 한계가 드러납니다. 현재의 인식 파이프라인은 분포 변화가 있을 때 가려진 물체, 반사 표면, 센서 노이즈, 작은 물체의 위치 파악에 취약합니다. 이런 오류는 연쇄적으로 이어집니다. 물체 분할이나 자세 추정이 잘못되면 평범한 집기 작업이 물체를 떨어뜨리거나 충돌하는 사고로 이어질 수 있습니다. 실용적인 시스템을 만들려면 센서 융합, 신속한 상태 추정, 자기지도 방식의 온라인 보정 등 여러 겹의 중복 안전장치가 필요합니다. 또한 엄선된 실험실 장면이 아니라 창고, 주방, 건설 현장의 혼란스러운 상황을 반영한 데이터셋으로 평가해야 합니다.
장기 계획과 기억은 올트먼의 주장을 이해하는 핵심입니다. 짧고 반복적인 작업에는 단순한 반사형 제어기로 충분하지만, 범용 휴머노이드는 조건에 따라 달라지는 일련의 행동을 추론하고, 작업 맥락에 관한 일화 기억을 유지하며, 익숙하지 않은 조작이 물리적으로 어떤 결과를 낳을지 예측하고, 모델링되지 않은 교란에서 회복해야 합니다. 강화학습과 모델 기반 세계 모델은 유망하지만, 두 접근 모두 시뮬레이션에서 현실로 효율적으로 전이할 수 있어야 합니다. 또한 필요할 때는 기호에 가까운 추상화를, 상황에 따라서는 원시 궤적 최적화를 활용하는 조합형 계획 계층도 갖춰야 합니다.
안전성, 검증, 인간과 로봇의 협업은 제품화 과정에서 가장 큰 걸림돌입니다. 사람과 작업 공간을 공유하는 로봇에는 힘, 속도, 가림 상황에 대한 제약을 입증 가능한 방식으로 처리하고, 의도를 투명하게 알리며, 예기치 않은 상황에 견고하게 대응하는 안전 장치가 필요합니다. 이는 연구 과제에 그치지 않고 시장 진입 전략에도 영향을 미치는 도입 장벽입니다. 자율성에 대한 신뢰가 높아지기 전까지는 제한된 작업 영역, 동료의 감독, 계측 장비가 갖춰진 공간이 필요합니다. 투자자와 운영자는 즉시 소비자용 제품을 내놓기보다, 계측된 파일럿 환경에서 반복적으로 검증할 시간과 자본을 확보해야 합니다.