


NexusAi 概覽
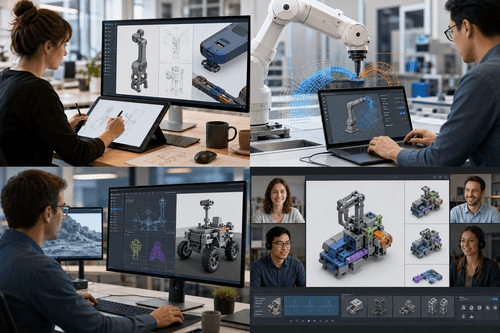
工作流程以影像原生輸入為核心:模型直接處理草圖、照片與多視角影像,並產生結構化假設、限制條件與提案。輸出著重於可實際運用的成果,例如標註過的規劃圖、考量限制條件的編輯內容,或可供下游系統使用及人工審查的符號描述。
功能與技術方法
此平台面向需要穩健影像原生推理能力的研究者、產品團隊與實務工作者,包括驗證形態與功能的設計師、需要空間限制條件的機器人工程師,以及研究有根據視覺認知的實驗室。當簡短的文字描述不足以表達需求或容易出錯時,這項技術尤其適用。
- 以草圖、照片與多視角影像作為主要輸入。
- 從影像中擷取空間限制條件、可供性與結構關係。
- 產生結構化且可驗證的結果,供下游系統使用或人工審查。
- 優先採用多視角一致性與幾何感知訓練,減少幻覺。
- 透過研究合作與早期存取計畫,蒐集開發者回饋。
以視覺為先的模型為何重要
審慎務實的研究方針
Elorian 目前透過研究合作與早期存取計畫,與合作夥伴展開合作;相關文件、論文與示範素材則發布於公司部落格。實務工作者可先申請存取權限、參閱評估筆記本,再使用精選資料集測試範例流程。加入計畫的團隊可獲得整合指引、評估腳本與技術支援,依據專案特定的限制條件驗證模型輸出。
NexusAi: Elorian 將影像視為推理的主要基礎,優先確保幾何一致性並產出可採取行動的結構,而非走文字優先的捷徑。
開始使用
Elorian 的核心優勢在於以視覺為先的工程設計:模型能保留空間結構,並依據物理先驗進行驗證。這不僅能減少脆弱的語言中介推理,也讓模型輸出更適合應用於設計、機器人與研究等重視視覺精確度的場景。
開啟該工具並檢視其核心產品體驗。
建立帳戶或進入你已有的工作空間。
使用你自己的任務判斷速度、品質與適配度。
在最終決定前查看類似 AI 工具。
Elorian
Elorian 由來自大型研究機構的研究人員創立,結合視覺表徵學習、幾何與系統研究的專業,打造能直接從影像推理、並應用於真實世界的模型。
Elorian 打造的基礎模型能直接以視覺形式思考,而非先將影像轉譯成文字。團隊專注於空間、結構與關係推理,讓模型能從影像和草圖中推斷幾何形狀、限制條件與設計意圖。研究結合大規模視覺預訓練、多視角幾何與任務條件式推理,以減少幻覺並提升有根據的視覺決策能力。Elorian 致力於為設計師、機器人研究人員和研究者提供這類模型,滿足他們對可靠影像原生推理的需求,並重視可重現研究、開放評估,以及為早期合作夥伴提供開發者存取管道。
造訪 Elorian
留言 (0)
尚無留言