

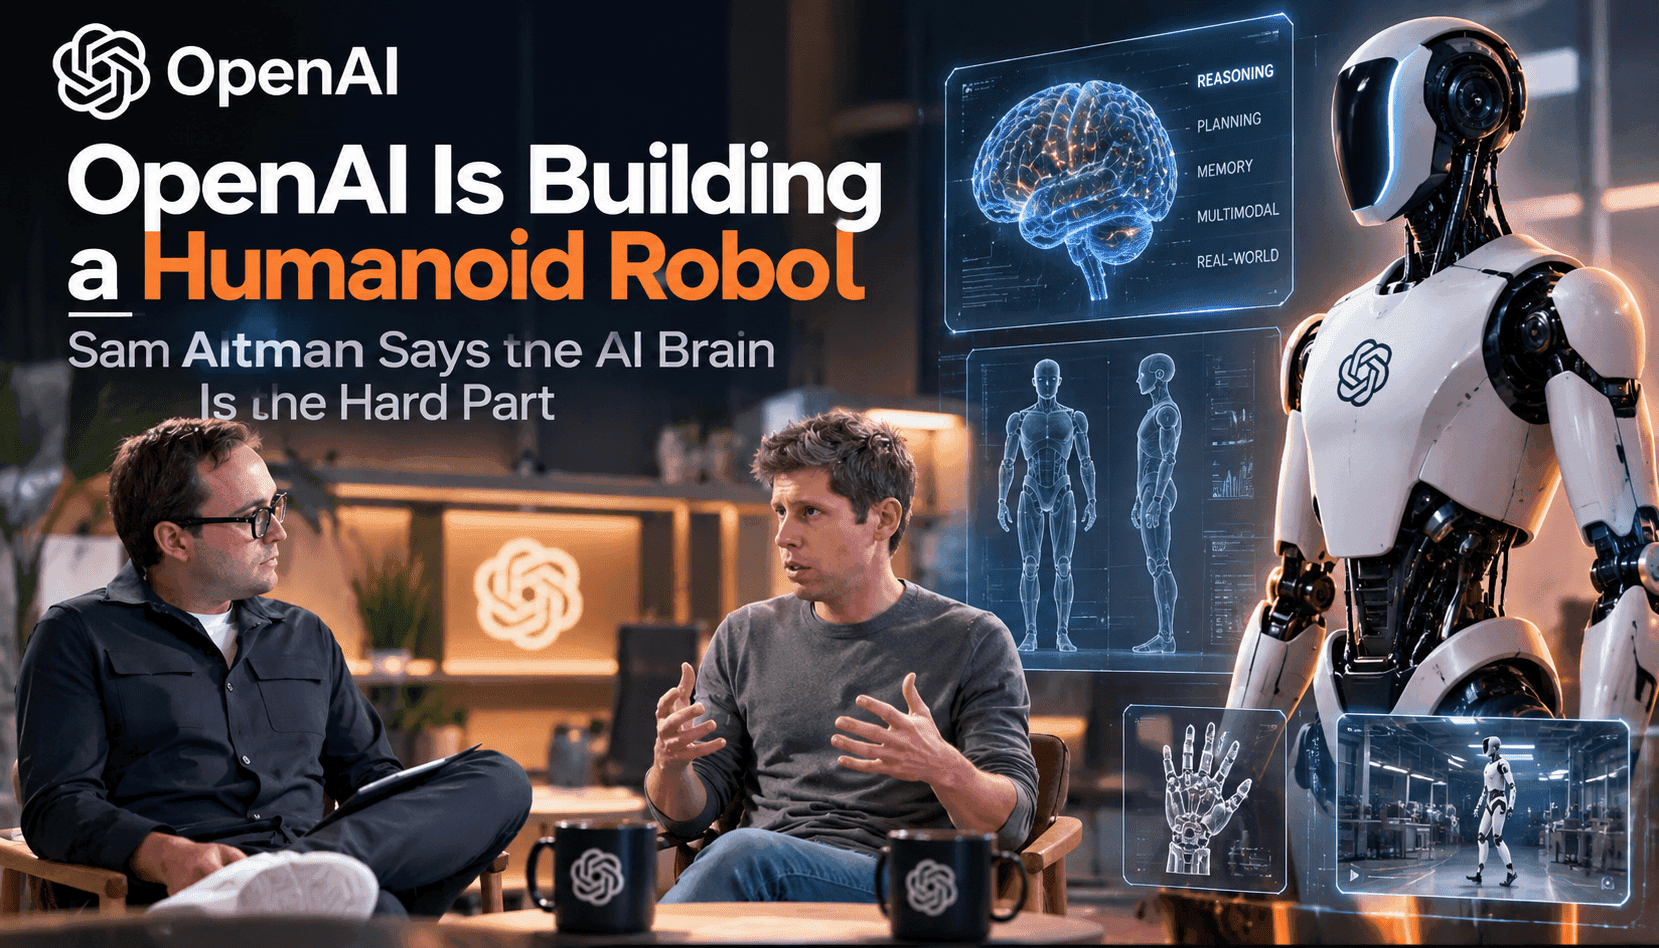
OpenAIの公の発言からは、身体よりも頭脳を重視する明確な方針がうかがえる。必要に応じてヒューマノイドの身体を設計する一方、認知機能を担うスタックに重点的に投資するという考え方だ。この区別が重要なのは、現代のアクチュエーター設計、センシング、機械工学が進歩し、二足歩行や基本的な物体操作が、管理された環境では十分実現可能になっているためだ。残る課題はハードウェアだけではない。生のセンサーデータから堅牢な世界表現を構築し、長時間のタスクにわたって記憶を保ち、不確実な物理環境を踏まえて計画を立て、人間並みの信頼性と安全性で行動を実行できるシステムが必要だ。プロダクト責任者や研究者にとって、示唆は明快だ。ソフトウェアと学習基盤で差別化することが、最も大きな効果を生む。
現在の認識システムでは、大規模マルチモーダルモデルを使い、視覚、深度、触覚の代理情報、言語を統合している。しかし、実際の部屋や作業現場では、依然としてモデルの弱点が露呈する。現行の認識パイプラインは、遮蔽、反射面、センサーノイズ、分布の変化がある状況での小さな物体の位置特定に苦戦する。認識の誤りは連鎖する。物体の領域分割や姿勢推定を誤れば、簡単なピックアップ作業でも落下や衝突につながる。実用化には、センサー融合、高速な状態推定、自己教師ありのオンライン較正といった多層的な冗長性が欠かせない。また、整えられた研究室の場面ではなく、倉庫、キッチン、建設現場を再現した、意図的に雑然としたデータセットで評価する必要がある。
アルトマンの指摘の核心にあるのは、長期的な計画立案と記憶だ。短い反射的な制御で対応できるのは、範囲の狭い反復作業に限られる。汎用ヒューマノイドには、条件に応じた行動を連続して考え、タスクの文脈に関するエピソード記憶を保ち、未知の操作が物理的にどのような結果をもたらすかを予測し、モデル化されていない外乱から回復する能力が求められる。強化学習やモデルベースの世界モデルには期待が寄せられているが、どちらもシミュレーションから現実へ、少ないサンプルで知識を移転できることが条件となる。さらに、必要に応じて記号的な抽象表現を使い、場面によっては生の軌道最適化も活用できる、組み合わせ可能な計画レイヤーが必要だ。
安全性、検証、人とロボットの連携は、製品化における最大の障壁となる。人と同じ空間で稼働するロボットには、力、速度、遮蔽に関する制約を確実に守る仕組み、意図を分かりやすく伝える機能、堅牢なフェイルセーフ動作が求められる。これは研究上の課題にとどまらず、導入を阻む要因でもある。自律性への信頼が高まるまでは、用途を限定した作業領域、同僚による監督、センサーを十分に設置した空間などが、市場投入の方針を左右するだろう。投資家や運用担当者は、すぐに一般消費者向け製品が登場すると見込むのではなく、計測環境を整えた実証導入で段階的に検証を重ねるための時間と資金を確保すべきだ。