

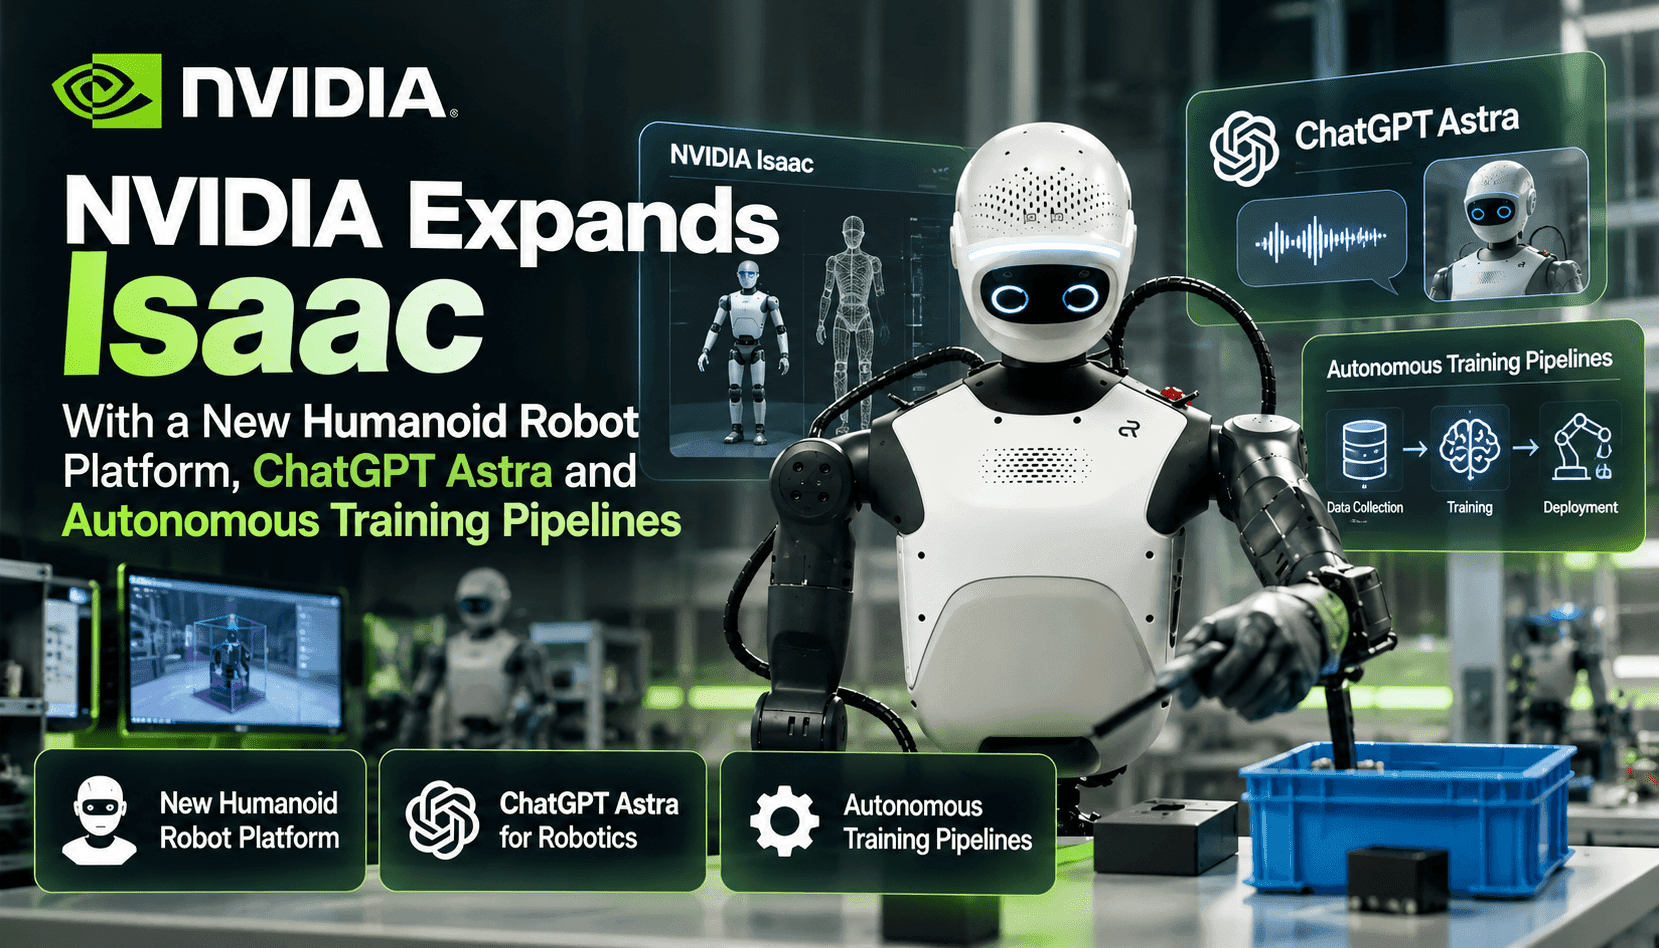
NVIDIA가 GTC Berlin에서 발표한 Isaac 확장은 로봇 업계가 수년간 시험해 온 여러 요소를 하나로 엮었습니다. 레퍼런스 하드웨어, 전용 런타임, 더욱 풍부한 시뮬레이션 에셋, 언어 기반 합성 데이터 파이프라인이 그 핵심입니다. 가장 눈에 띄는 발표는 Isaac GR00T와 Jetson Thor가 사전 구성된 1.4m 크기의 휴머노이드 Agile ONE SN입니다. 시뮬레이션에서 실제 플랫폼으로 이어지는 개발 과정을 단축하려는 구체적인 시도입니다. 소프트웨어 출시도 그에 못지않게 중요합니다. 로봇에서 결정론적 런타임을 제공하는 Isaac OS, 멀티 GPU 강화학습 워크플로를 지원하는 Isaac Lab 3.0, 그리고 현실감 있는 테스트와 재현을 앞당기는 선별된 데이터셋 및 SimReady 에셋이 함께 공개됐습니다.
기술적으로 이번 업데이트는 파운데이션 모델, 물리 엔진, 안전 프레임워크를 결합한 풀스택 전략을 제시합니다. GR00T 1.7은 전신 협응 동작과 조작을 위한 파운데이션 모델을 제공하고, Isaac Lab은 Newton과 PhysX 같은 물리 엔진을 멀티 GPU 학습에 연결합니다. Cosmos는 인간 상호작용을 합성하는 데 쓰이는 대규모 월드 모델을 지원합니다. NVIDIA가 공개한 워크플로는 절차적 시나리오 생성에 ChatGPT Astra를, 장면 합성에 Cosmos를 명시적으로 결합한 다음 DGX Station에서 정책을 학습하고 평가해 실제 환경으로 옮깁니다. 시뮬레이션과 현실 간 격차를 줄이고 정책 평가 이력을 감사할 수 있도록 설계된 순환 과정입니다.
유럽의 로봇 기업과 시스템 통합업체에는 바로 활용할 수 있는 소식입니다. ABB, KUKA, Universal Robots, NEURA Robotics, Sereact 등은 이미 시범 사업에서 Isaac Sim, Omniverse 라이브러리, Isaac Lab을 활용하고 있습니다. 새 런타임과 레퍼런스 휴머노이드는 시뮬레이션과 실제 배포 사이의 통합 편차를 줄여 줍니다. 파트너들이 산업용 스택에 Halos 안전 기술과 IGX/Thor 컴퓨팅을 통합하겠다고 밝힌 만큼, 시범 사업도 더욱 명확한 인증 경로를 목표로 삼을 수 있습니다. 실무적으로는 시뮬레이션에서 정책을 반복 개선하고, GR00T를 활용해 학습 후 전이 검증을 수행하며, 공유 SimReady 에셋으로 맞춤형 에셋 제작 비용을 줄일 수 있습니다.
다만 가능성만큼이나 구축 단계에서 고려해야 할 제약과 위험도 있습니다. 고충실도 시뮬레이션으로도 접촉 역학, 촉각 센싱의 현실성, 예외적인 인간 행동을 완벽히 재현하기는 어렵습니다. Halos 같은 안전 스택은 배포 위험을 낮추지만, 처음부터 끝까지 수행하는 검증이나 표준 준수를 대신하지는 않습니다. NVIDIA 스택에 대한 의존은 특정 공급업체에 대한 종속과 집중된 컴퓨팅 비용(DGX, Jetson Thor)도 초래할 수 있습니다. 투자자와 제품팀은 초기 개발을 앞당기기 위해 Isaac 구성 요소를 도입하는 한편, 장기적인 회복력을 위해 평가 단계, 개방형 포맷 기반의 백업, 여러 공급업체로 전환할 수 있는 대안을 마련하는 혼합 전략을 택하는 것이 합리적입니다.