

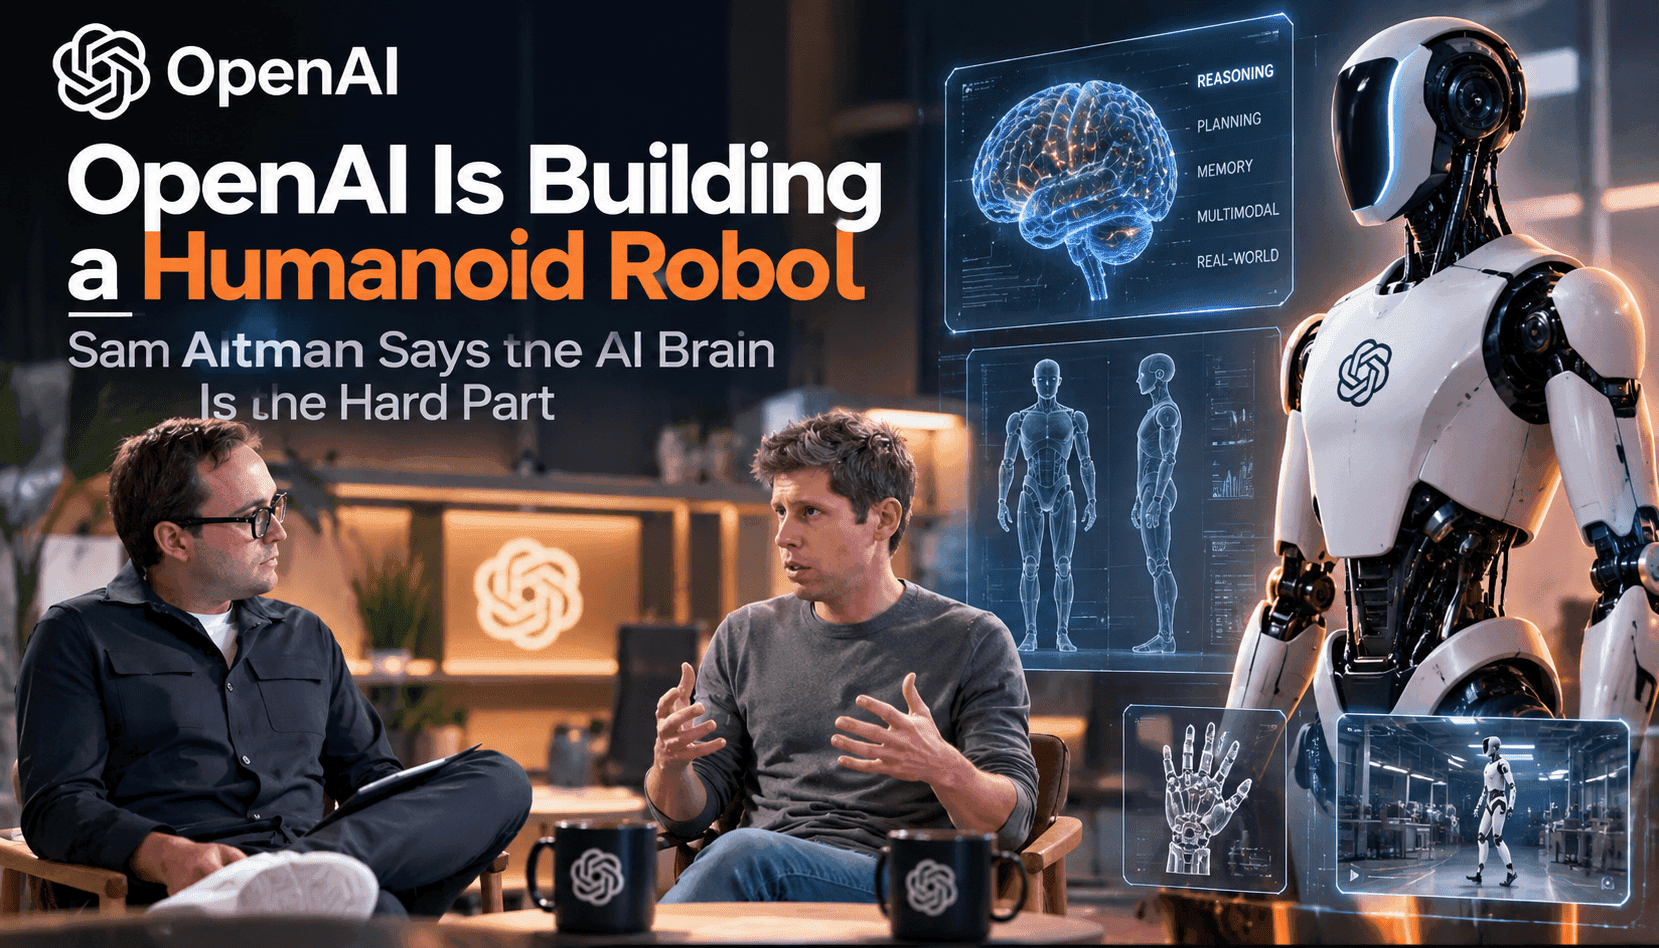
As declarações públicas da OpenAI apontam para uma estratégia deliberada que prioriza o cérebro: projetar um corpo humanoide quando necessário, mas investir sobretudo na arquitetura cognitiva. Essa distinção é importante porque o projeto de atuadores, os sensores e a engenharia mecânica atuais já chegaram a um nível que torna viáveis, em ambientes controlados, tanto a locomoção bípede quanto a manipulação básica. O desafio que resta não está apenas no hardware: é criar sistemas que transformem fluxos brutos de sensores em representações robustas do mundo, mantenham a memória durante tarefas longas, planejem diante de incertezas físicas e executem ações com confiabilidade e segurança comparáveis às humanas. Para líderes de produto e pesquisadores, a conclusão é clara: diferenciar-se pelo software e pela infraestrutura de treinamento oferece o maior potencial de impacto.
Hoje, a percepção usa grandes modelos multimodais para combinar visão, profundidade, sinais táteis indiretos e linguagem, mas ambientes e rotinas reais ainda expõem as limitações desses modelos. Os sistemas atuais têm dificuldade com oclusões, superfícies reflexivas, ruído nos sensores e localização de objetos pequenos quando os dados diferem dos usados no treinamento. As falhas se propagam: um erro na segmentação de um objeto ou na estimativa de sua pose pode transformar uma ação rotineira de pegar algo em uma queda ou colisão. A engenharia prática exige redundância em camadas — fusão de sensores, estimativa rápida do estado e calibração online autossupervisionada —, além de avaliações com conjuntos de dados deliberadamente caóticos, que reproduzam armazéns, cozinhas e canteiros de obras, em vez de cenários de laboratório cuidadosamente preparados.
O planejamento de longo prazo e a memória estão no centro da ideia de Altman. Controladores reflexivos de curto prazo bastam para tarefas restritas e repetitivas, mas humanoides de uso geral precisam raciocinar sobre sequências de ações condicionais, guardar memórias episódicas do contexto da tarefa, prever as consequências físicas de manipulações inéditas e se recuperar de perturbações não previstas pelo modelo. O aprendizado por reforço e os modelos de mundo baseados em modelos são promissores, mas ambos exigem transferência eficiente em termos de amostras da simulação para a realidade e uma camada de planejamento combinável, capaz de recorrer a abstrações semelhantes às simbólicas quando isso for útil e à otimização direta de trajetórias quando necessário.
Segurança, verificação e coordenação entre pessoas e robôs são os principais obstáculos à transformação em produto. Um robô que compartilha espaço com pessoas precisa respeitar limites verificáveis de força e velocidade, lidar com oclusões, sinalizar suas intenções com clareza e agir de forma segura diante de falhas. Não são apenas desafios de pesquisa: são barreiras à implantação que vão definir as estratégias de entrada no mercado — áreas de trabalho limitadas, supervisão de colegas e espaços rigorosamente instrumentados — até que a confiança na autonomia aumente. Investidores e operadores devem reservar tempo e capital para validações iterativas em projetos-piloto instrumentados, e não esperar produtos prontos para o consumidor no curto prazo.