

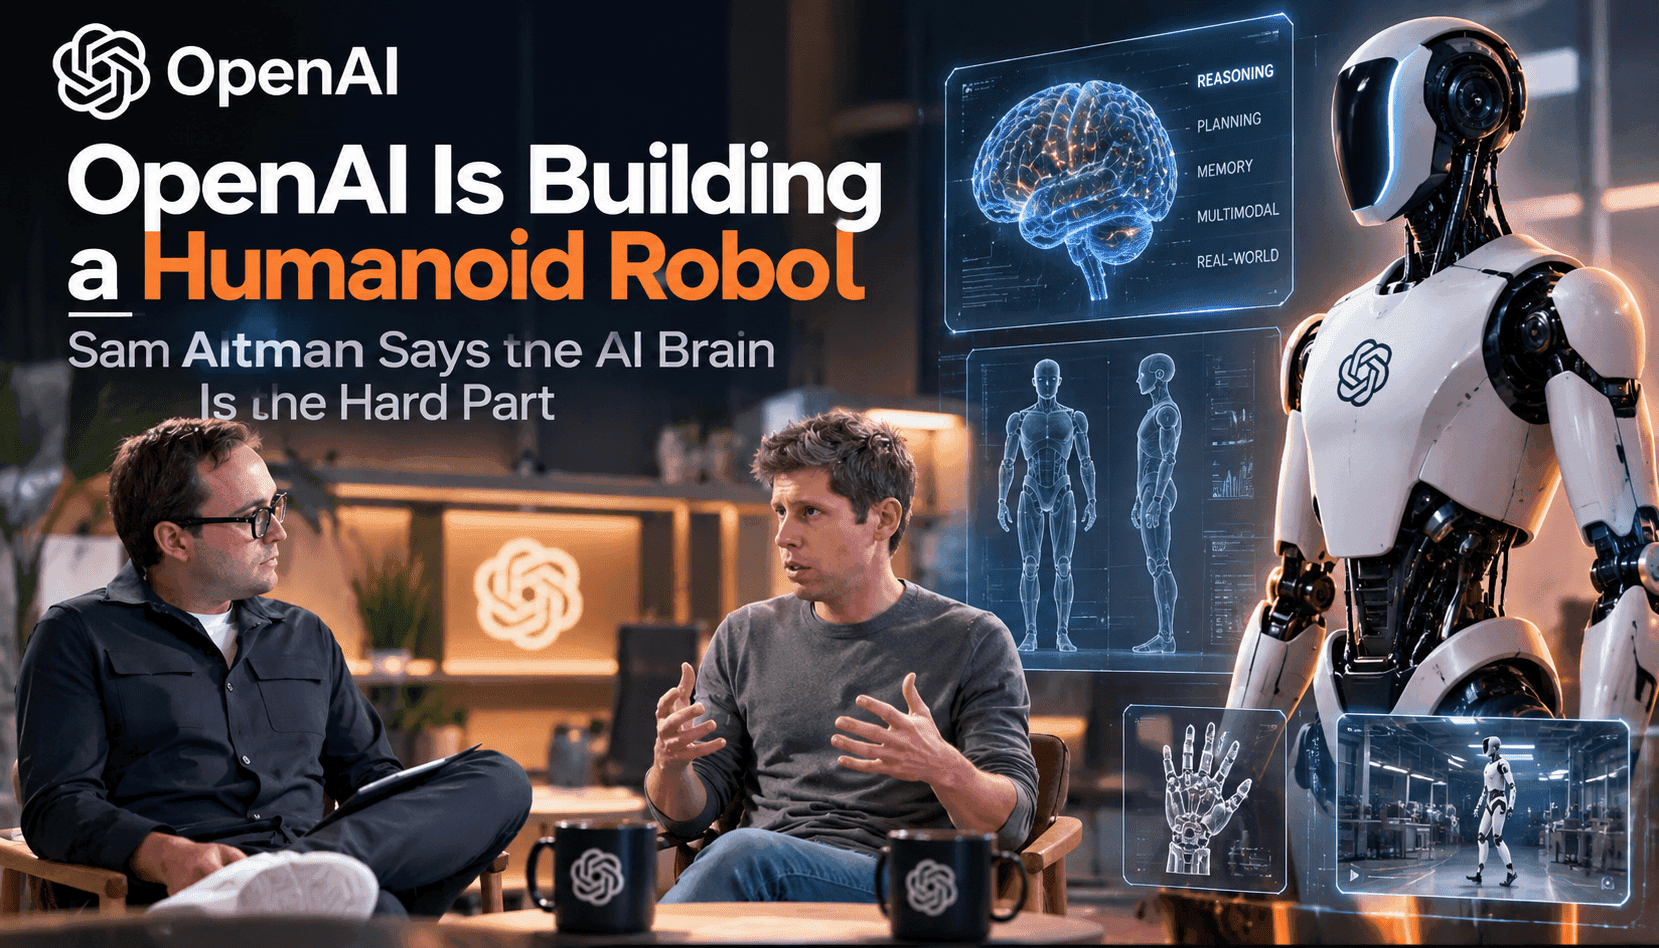
OpenAIs öffentliche Äußerungen deuten auf einen bewussten Ansatz hin, bei dem das Gehirn im Mittelpunkt steht: Ein humanoider Körper soll dort entwickelt werden, wo es nötig ist, während der Großteil der Investitionen in die kognitive Architektur fließt. Dieser Unterschied ist wichtig, denn moderne Aktorik, Sensorik und Maschinenbau sind inzwischen so weit fortgeschritten, dass zweibeinige Fortbewegung und grundlegende Manipulation in kontrollierten Umgebungen nachweislich möglich sind. Die verbleibende Herausforderung liegt nicht allein in der Hardware. Es geht darum, Systeme zu schaffen, die rohe Sensordaten in robuste Weltmodelle überführen, sich bei langen Aufgaben erinnern, unter unsicheren physikalischen Bedingungen planen und Handlungen mit menschlicher Zuverlässigkeit und Sicherheit ausführen. Für Produktverantwortliche und Forschende ist die Schlussfolgerung klar: Den größten Hebel versprechen Software und Trainingsinfrastruktur.
Für die Wahrnehmung kommen heute große multimodale Modelle zum Einsatz, die Bilddaten, Tiefeninformationen, taktile Näherungswerte und Sprache zusammenführen. Doch reale Räume und Arbeitsabläufe bringen diese Modelle weiterhin an ihre Grenzen. Aktuelle Wahrnehmungssysteme haben Probleme mit Verdeckungen, spiegelnden Oberflächen, Sensorrauschen und der Lokalisierung kleiner Objekte, wenn sich die Einsatzbedingungen von den Trainingsdaten unterscheiden. Daraus entsteht eine Fehlerkette: Eine falsche Objekterkennung oder Posenschätzung kann aus einem routinemäßigen Greifvorgang einen Sturz oder Zusammenstoß machen. In der Praxis braucht es daher mehrstufige Redundanz – Sensorfusion, schnelle Zustandsschätzung und selbstüberwachende Online-Kalibrierung – sowie Tests mit gezielt unübersichtlichen Datensätzen, die Lagerhallen, Küchen und Baustellen abbilden statt aufgeräumter Laborszenen.
Langfristige Planung und Gedächtnis bilden den Kern von Altmans Argumentation. Für eng umrissene, wiederkehrende Aufgaben reichen kurze reflexartige Steuerungen aus. Humanoide Allzweckroboter müssen dagegen Folgen bedingter Handlungen durchdenken, sich episodisch an den Aufgabenkontext erinnern, die physikalischen Folgen neuartiger Manipulationen vorhersagen und sich von nicht modellierten Störungen erholen können. Reinforcement Learning und modellbasierte Weltmodelle sind vielversprechend. Beide benötigen jedoch einen effizienten Transfer von der Simulation in die Realität und eine kombinierbare Planungsebene, die bei Bedarf symbolähnliche Abstraktionen und, wo nötig, die Optimierung konkreter Bewegungsbahnen nutzt.
Sicherheit, Verifizierung und die Zusammenarbeit von Mensch und Roboter stellen die größten Hürden für die Markteinführung dar. Ein Roboter, der sich denselben Bewegungsraum wie Menschen teilt, muss nachweislich Grenzwerte für Kraft und Geschwindigkeit einhalten und mit Verdeckungen umgehen können. Außerdem braucht er eine verständliche Signalisierung seiner Absichten und zuverlässige Ausfallsicherungen. Das sind nicht bloß Forschungsfragen, sondern Hindernisse für den Einsatz, die bis zu einem größeren Vertrauen in autonome Systeme die Markteinführung prägen werden: begrenzte Einsatzbereiche, beaufsichtigte Zusammenarbeit und eng überwachte Umgebungen. Investoren und Betreiber sollten Zeit und Kapital für wiederholte Validierung in instrumentierten Pilotprojekten einplanen – nicht für sofortige Produkte für den Massenmarkt.