

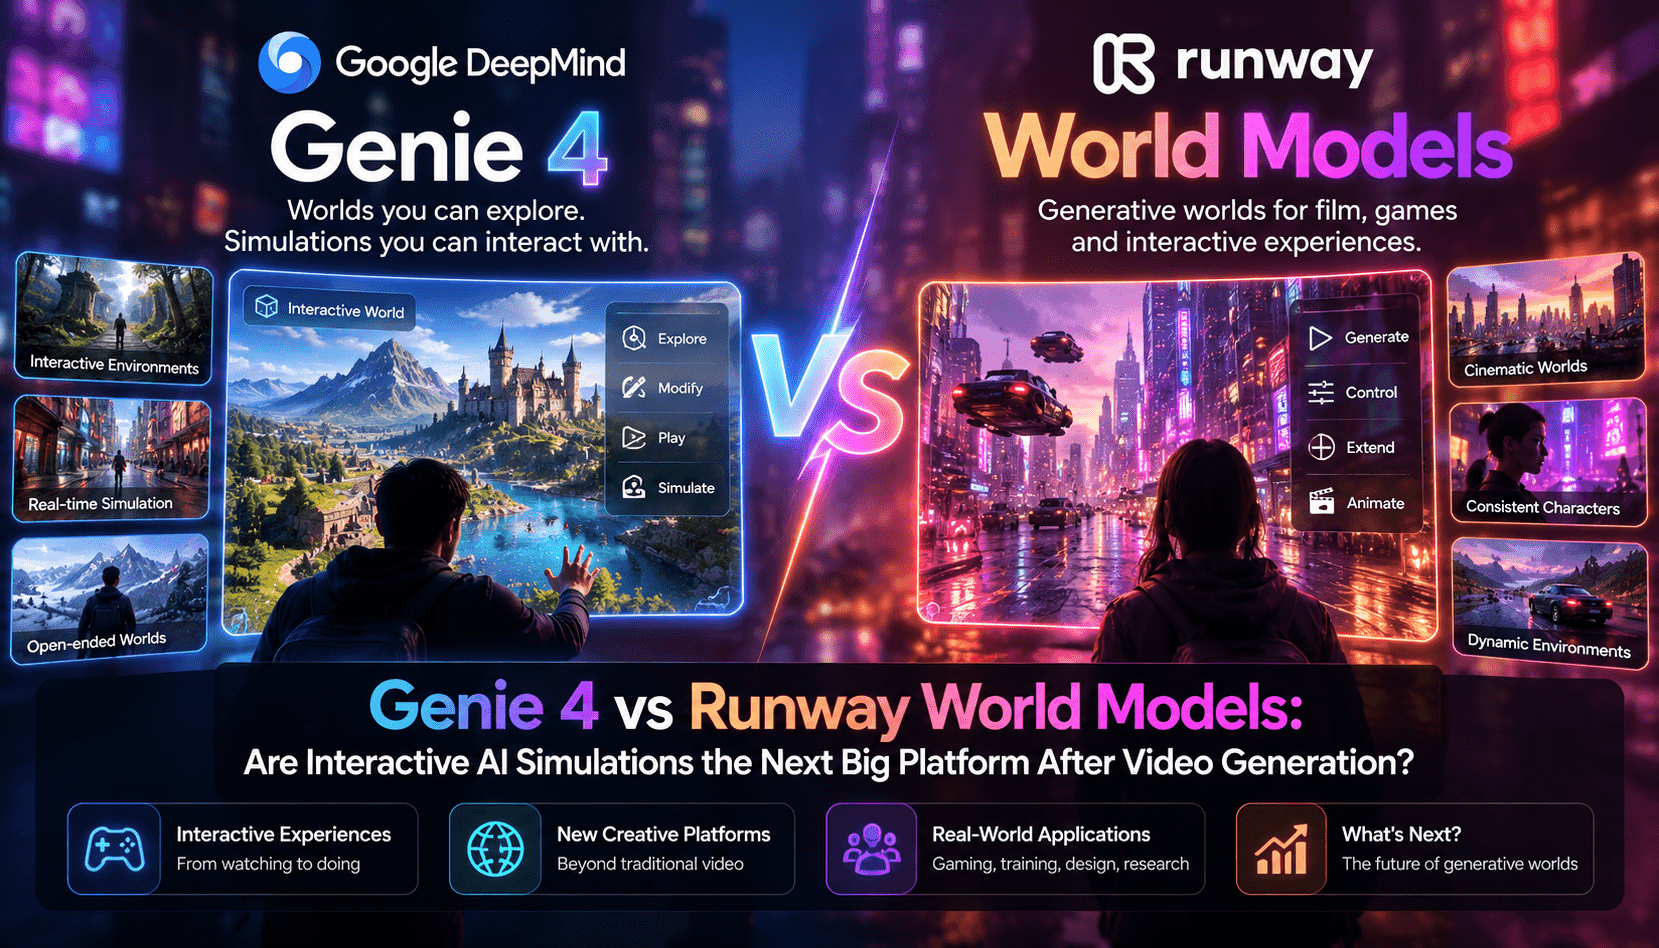
Los modelos de mundo están pasando de ser material para demostraciones a convertirse en plataformas funcionales. Genie 4 combina síntesis multimodal, aproximaciones de física en tiempo real y una capa de razonamiento con agentes en el bucle para crear entornos continuos e interactivos. Esto es importante porque el valor de una simulación aumenta con su persistencia: un mundo que recuerda, respeta la causalidad y acepta indicaciones correctivas permite flujos de trabajo iterativos, como entrenar un robot repetidamente con casos límite, reproducir y modificar incidentes de tráfico para validar vehículos autónomos o permitir que un director improvise la puesta en escena dentro de una secuencia fotorrealista. En cambio, la generación de vídeo está optimizada para lograr realismo en una sola toma y control cinematográfico; por diseño, no puede mantener estados a largo plazo ni admitir agentes interactivos sin una orquestación externa.
La comparación entre Genie 4 y los modelos del estilo de Runway revela líneas de producto complementarias, no una equivalencia directa de prestaciones. Runway y otros laboratorios similares han impulsado avances rápidos en la síntesis de fotogramas fotorrealistas, la coherencia temporal y los editores intuitivos para contenido breve. Genie 4 añade razonamiento agéntico (planificación guiada por Gemini), audio nativo y una representación del mundo basada en la física que responde a los eventos provocados por el usuario. En la práctica, Genie 4 está orientado a flujos de trabajo en los que importan la continuidad y la fidelidad causal: entrenamiento iterativo de aprendizaje por refuerzo, validación de tareas de varios pasos o narrativas interactivas en las que los personajes y objetos deben conservar sus propiedades a lo largo del tiempo.
Sin embargo, los modelos de mundo tienen limitaciones importantes antes de poder sustituir por completo a los motores de videojuegos convencionales o a los simuladores científicos. Las arquitecturas actuales sacrifican la exactitud física demostrable en favor de la plausibilidad estadística; la estabilidad a largo plazo, el determinismo necesario para la validación y la previsibilidad computacional siguen siendo puntos débiles. La complejidad de la integración —exportar mallas de colisión precisas, modelos de fuerzas y renderizados fieles a los sensores— todavía favorece a los motores especializados. Para quienes trabajan en el sector y quienes evalúan soluciones, la oportunidad inmediata está en los flujos de trabajo híbridos: usar modelos de mundo para generar escenarios diversos y fotorrealistas, además de trazas de comportamiento procedimentales, y luego trasladarlos a motores deterministas para la validación final o la certificación de los bucles de control.
Para los equipos de producto e investigación, la pregunta clave es cómo combinar las fortalezas de cada enfoque: aprovechar los modelos de mundo para obtener datos diversos, explorar con intervención humana e iterar en las primeras etapas, y mantener los motores físicos cuando la exactitud, la repetibilidad y la certificación sean fundamentales. Este planteamiento por capas reduce los riesgos de ingeniería, acelera la detección de casos límite y permite experimentar con narrativas interactivas y la creación de realidad mixta sin renunciar antes de tiempo a las garantías de seguridad y los ecosistemas de herramientas de los que hoy dependen los equipos de videojuegos y robótica.